ポールは垂直に立てないとどれだけずれる? — 2mで1°傾けば3.5cm、IMUチルト補正が効く角度の境目
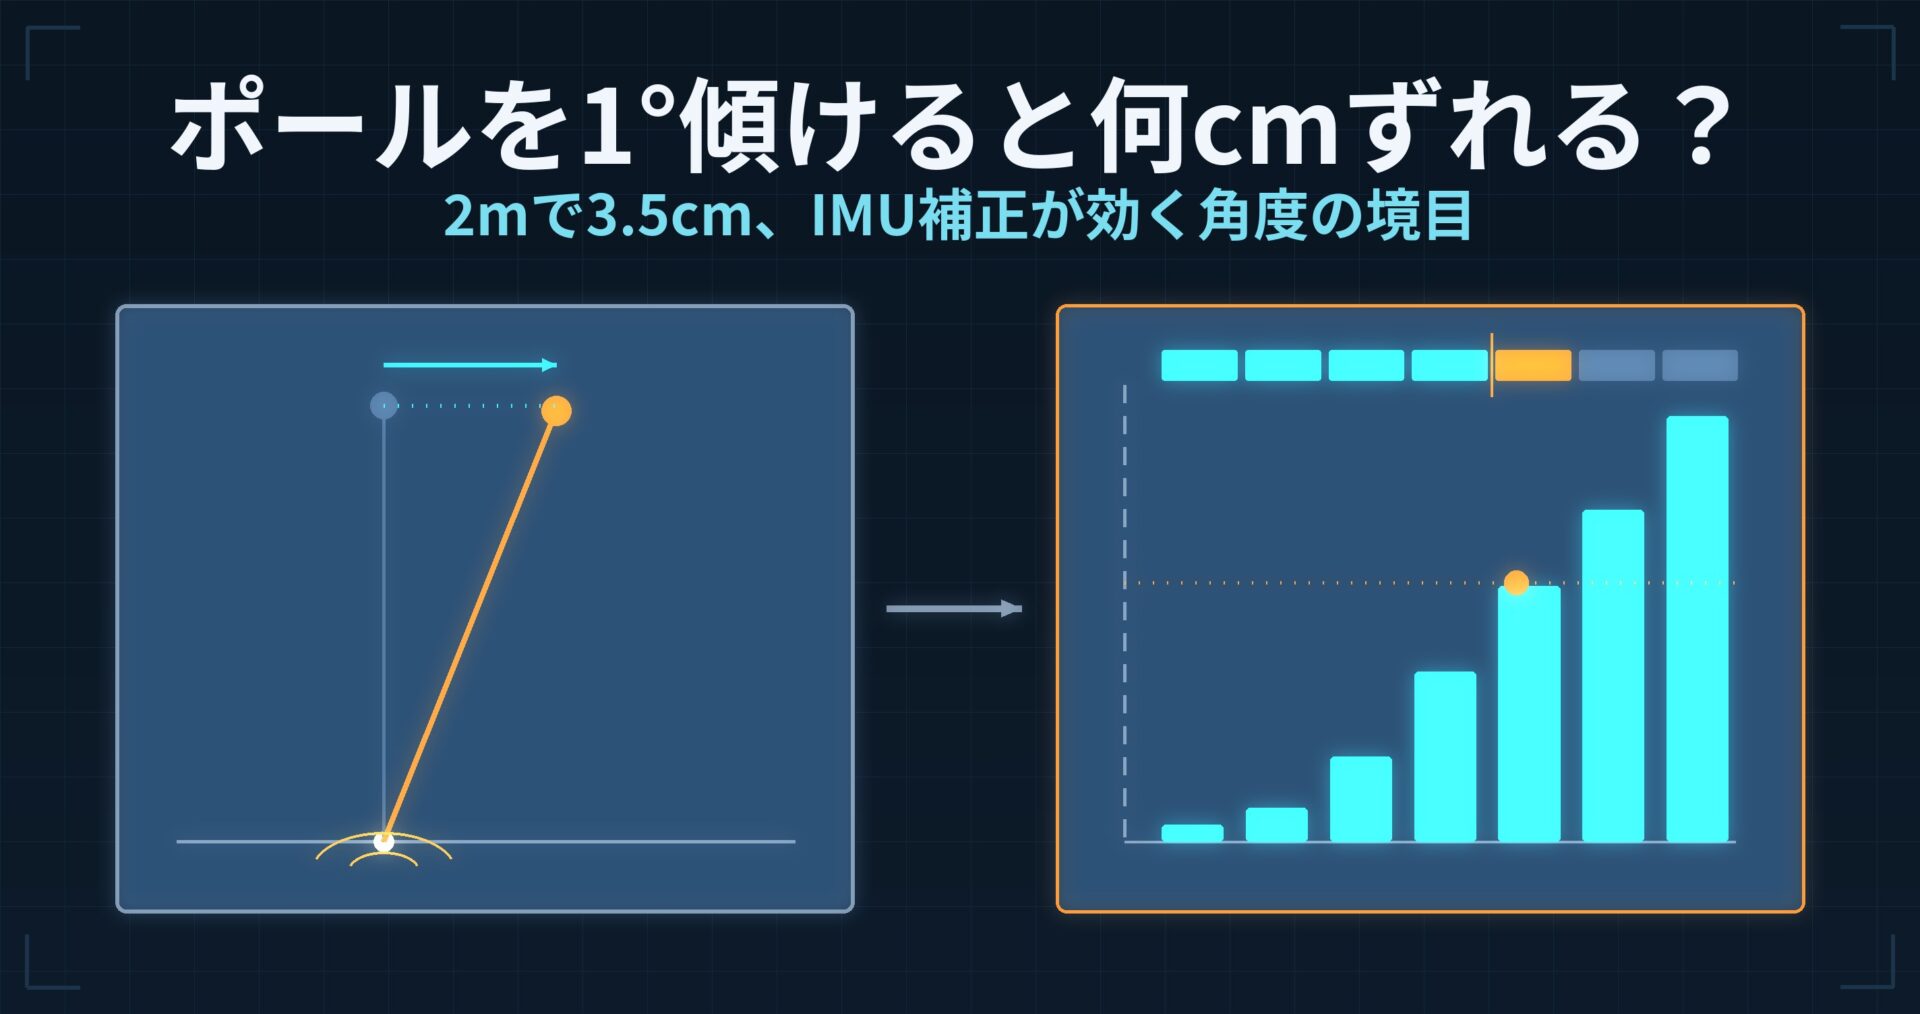
水平のずれは「ポール長 × sin(傾き)」だけです。 2mポールなら1°で3.5cm、5°で17cm。cm級を狙う測位が、気泡管を覗く数秒で台無しになる桁です。IMUで傾きを測って補正する受信機も増えましたが、傾けるほど誤差が増えるという性質は消えません。ここでは、その増え方と境目を数字で見ます。
ずれ量は三角関数ひとつで決まる
アンテナの位相中心は、ポール先端(測点)から高さ h の位置にあります。ポールを鉛直から α だけ傾けると、位相中心は測点の真上からこれだけ横に移動します。
水平方向のずれ Δa = h × sin(α)
鉛直方向のずれ Δh = h × (1 − cos(α))
h = 2.0m のポールで計算すると、こうなります。
| 傾き α | 水平のずれ | 鉛直のずれ |
|---|---|---|
| 1° | 3.5 cm | 0.3 mm |
| 2° | 7.0 cm | 1.2 mm |
| 3° | 10.5 cm | 2.7 mm |
| 5° | 17.4 cm | 7.6 mm |
| 10° | 34.7 cm | 3.0 cm |
| 15° | 51.8 cm | 6.8 cm |
| 30° | 100.0 cm | 26.8 cm |
| 45° | 141.4 cm | 58.6 cm |
| 60° | 173.2 cm | 100.0 cm |
読み取るべきは水平と鉛直で効き方がまったく違うことです。小さい角度では sin は角度にほぼ比例して伸びるのに対し、cos はほとんど1のまま。だから傾きは真っ先に平面位置を壊し、標高は後からついてくる。「高さは合っているのに平面がおかしい」という現場の症状は、多くがここです。
逆に、どこまで許されるのか
水平のずれを押さえ込みたい量から、許容できる傾きを逆算できます(h = 2.0m)。
| 許容する水平のずれ | 許される傾き |
|---|---|
| 20 mm | 0.57°(約34分) |
| 10 mm | 0.29°(約17分) |
| 5 mm | 0.14°(約9分) |
1度未満の世界です。ポールに付いている円形気泡管の感度は分(′)の単位で表示されますが、気泡が「だいたい中央」に見えている状態と「きっちり中央」の差が、そのまま cm のオーダーで効いてくるということになります。ポールが長いほど不利なので、2.0mより高く伸ばして使うときは同じ傾きでも比例して悪化します。
IMUチルト補正は何をしているのか
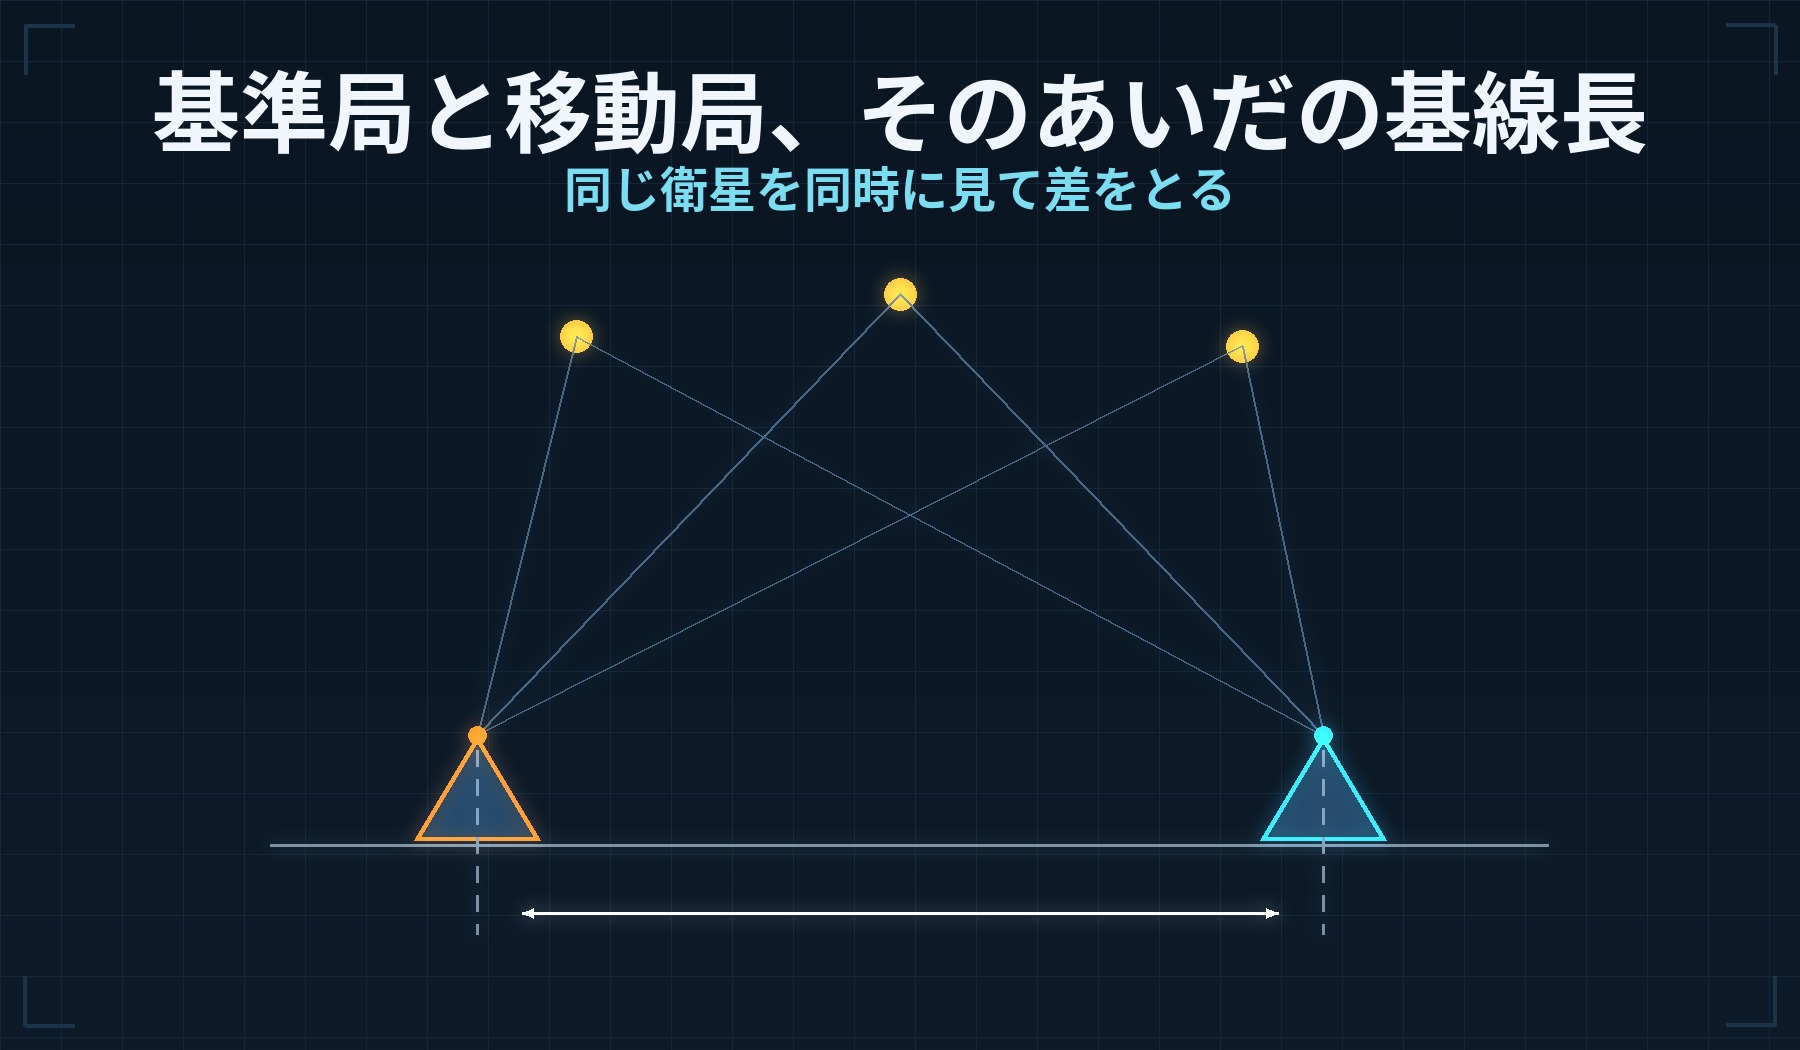
RTKで cm 級の座標が出ているのは、基準局と移動局が同じ衛星を見て基線を解いているからです。その努力の成果は移動局アンテナの位相中心の座標であって、ポール先端の測点の座標ではありません。両者をつなぐのが、ポール長と傾きの情報です。
最近のRTKローバーは、受信機のなかに加速度計とジャイロを持つIMU(慣性計測装置)を積み、ポールの傾斜角と傾いた方向(方位)をリアルタイムに推定します。ソフトウェアはそこへ入力されたポール長を掛けて、位相中心の座標から測点の座標を計算し直します。
つまり補正計算は、先ほどの Δa = h × sin(α) を逆向きに適用しているだけです。だからこの機能の精度は、次の3つで決まります。
| 要素 | なぜ効くか |
|---|---|
| 傾斜角 α の推定精度 | 角度の誤差が sin を通じて位置の誤差になる |
| 方位(どちらへ傾いたか)の推定精度 | 角度が合っていても向きを間違えれば、ずれは別方向へ動くだけ |
| 入力したポール長 h の正しさ | 補正式に直接掛かる。h を5cm間違えれば、30°傾けた点は水平に2.5cmずれる |
3番目が見落とされがちです。ポール長の入力ミスは、鉛直に立てているときは高さだけに出ますが、チルト補正を使った瞬間に平面へも回り込みます。チルト補正を有効にする日は、アンテナ高の入力をいつもより慎重に確かめる価値があります。アンテナ高そのものの測り方はアンテナ高はどこからどこまでを測るのかにまとめています。
磁気コンパス方式との違い
IMU方式が広まる前は、電子コンパス(磁力計)で方位を取る方式がありました。Gučevićらの報告(2024)は、磁力計で測る磁場は傾斜角によって大きく変わるため、この方式の補正範囲は15°程度に制限されると整理しています。加速度計とジャイロを使う方式は磁場に依存しないので、鉄筋・重機・車両のそばでも使える——というのが置き換わった理由です。
「補正できる角度」と「補正して大丈夫な角度」は別
カタログに出てくる補正可能角(30°・45°・60°など)は、その角度までソフトが計算を受け付けるという意味であって、その角度まで精度が保たれるという意味ではありません。
セルビアの研究グループが7台のGNSS/IMU受信機を同一条件で検定した報告(Gučević, Delčev, Vasović Šimšić, Remote Sensing, 2024)に、参考になる実測値があります。
| 項目 | 報告値 |
|---|---|
| 試験した受信機 | 7台(うち6台の補正可能角が30°、1台が45°) |
| アンテナ位相中心の座標の標準不確かさ | 9 mm 未満 |
| IMU成分の標準不確かさ | 31 mm 未満 |
| 受信機の位置の測定不確かさ | 18.1 〜 31.7 mm |
| 座標軸方向の差の限界値 | 26 〜 44 mm |
| 傾斜45°超での座標軸方向の偏差 | 121.3 mm |
| 「Satisfactory」と判定された台数 | 7台中 3台 |
著者らは、”GNSS/IMU measurements with a slope greater than 30° significantly affect the accuracy and reliability”(30°を超える傾斜での観測は精度と信頼性に有意に影響する)と結論づけています。しかもこの試験は開空環境(open sky)で行われたもので、遮蔽のある現場ではこれより悪化する方向に働きます。
7台中3台しか満足できる結果にならなかったという数字は、この機能が機種によって出来にばらつきの大きい領域であることを示しています。「チルト補正が付いているから大丈夫」ではなく、自分の機械で確かめるしかない、というのが実務上の結論です。
現場での判断順
1. 基本は鉛直に立てる。 補正は「立てられない場所のための逃げ道」です。フェンス際・構造物の直下・法面のように、どうしてもポールが垂直にならない測点でだけ使う——という運用にすると、成果の説明がしやすくなります。
2. 傾けるのは15〜20°くらいまでに留める。 上の報告では30°を境に精度と信頼性が落ちます。カタログ値が60°でも、日常的に使う範囲としては余裕を持たせたほうが安全です。
3. アンテナ高を二重確認する。 前述のとおり、チルト補正を使うとポール長の入力ミスが平面にも回り込みます。
4. 同じ点を、鉛直と傾斜の両方で測って差を見る。 これが自分の機械の実力を知る一番早い方法です。同じ測点を、① 鉛直・補正オフ、② 補正オンで東西南北の4方向へ傾ける、の順で測り、①を基準に差を出します。前述の研究も、この「4方位+円錐運動」という測り方で検定しています。数mmで収まるのか数cmなのかが分かれば、どの測点で使ってよいかを自分で判断できます。差の見方はチェックポイントで健全性を確かめる手順と同じ考え方です。
5. 公共測量では、機器の性能と検定の扱いを発注者に確認する。 傾斜補正観測は生産性に効く一方、成果の品質をどう担保するかは案件ごとの取り決めになります。使う前に確認しておくほうが手戻りが小さくて済みます。
6. 記録に残す。 どの点をチルト補正で測ったかが後から分かるようにしておくと、検測で差が出たときの切り分けが早くなります。
まとめ
- 水平のずれは
ポール長 × sin(傾き)。2mポールでは1°=3.5cm、5°=17cm - 水平は傾きにほぼ比例して悪化するが、鉛直はほとんど動かない。「高さは合うのに平面が合わない」の典型的な原因
- 水平20mmに抑えるには傾きを0.57°(約34分)以内にする必要がある。気泡管を「だいたい中央」で済ませられる精度ではない
- IMUチルト補正は同じ式を逆向きに適用しているだけなので、傾斜角・方位・ポール長の3つで精度が決まる。ポール長の入力ミスは平面へ回り込む
- 補正可能角(30〜60°)と実用上の角度は別物。7台の検定報告では30°超で精度と信頼性が有意に低下し、45°超では121.3mmの偏差が出た。満足な結果は7台中3台のみ
- 自分の機械で「鉛直 vs 傾斜」の差を一度測る。それが唯一の確かな判断材料
出典
- Gučević, J.; Delčev, S.; Vasović Šimšić, O. “Practical Limitations of Using the Tilt Compensation Function of the GNSS/IMU Receiver.” Remote Sensing 2024, 16(8), 1327. DOI: 10.3390/rs16081327 https://www.mdpi.com/2072-4292/16/8/1327
- GNSS IMUチルト補正 — Trimble Access ヘルプ: https://help.fieldsystems.trimble.com/trimble-access/latest/ja/gnss-imu-tilt-compensation.htm
- IMU tilt compensation in surveying — Emlid: https://blog.emlid.com/imu-tilt-compensation-in-surveying/
- 作業規程の準則 — 国土地理院: https://www.gsi.go.jp/be/jyunsoku.html
次に確認する
- アンテナ高はどこからどこまでを測るのか — チルト補正の計算に直接掛かる「ポール長」を、どの点から測るのが正しいかが分かります
- アンテナの位相中心とARPはどこにあるのか — 本記事で「位相中心が測点の真上から動く」と書いた、その位相中心そのものの話です
- 偏心観測で測点からずらして測るときの補正 — 傾けるのではなく、水平に離して測る場合の正攻法が分かります
- チェックポイントでRTKの健全性を確かめる手順 — 「鉛直と傾斜の差を測る」検定を、日常の点検に組み込む形が分かります
- 単独測位からRTK・PPPまで、測位方式ごとの精度を図で見る(GeoPrism JP) — 数cmという誤差が、測位方式そのものの誤差と比べてどれくらいの大きさかが分かります
- 書籍でまとめて学ぶ: 『日本の測地系Q&A』第11章「cm級測位の現場」(Kindle Unlimited対応)
開発者より: アプリ・Kindle本・公開プロジェクトの一覧は GitHub: amru195704 にまとめています。
お願い
本記事の情報は参考目的で掲載しており、正確性・完全性を保証するものではありません。誤記・不正確な情報がございましたら、コメント欄よりご指摘いただければ、確認のうえ修正いたします。
コメントを残す